機器・配套構成
四足プラットフォーム+必要に応じたカメラ・熱画像等のセンサー+タスク・データ接口。認識・警告・作業指示との連携は別途評価します。
CHINZY / EMBODIED INTELLIGENCE
ロボット・四足歩行ロボット
研究・教育、展示やステージから施設点検、産業作業まで。用途に合わせて機器を選び、導入を具体化します。
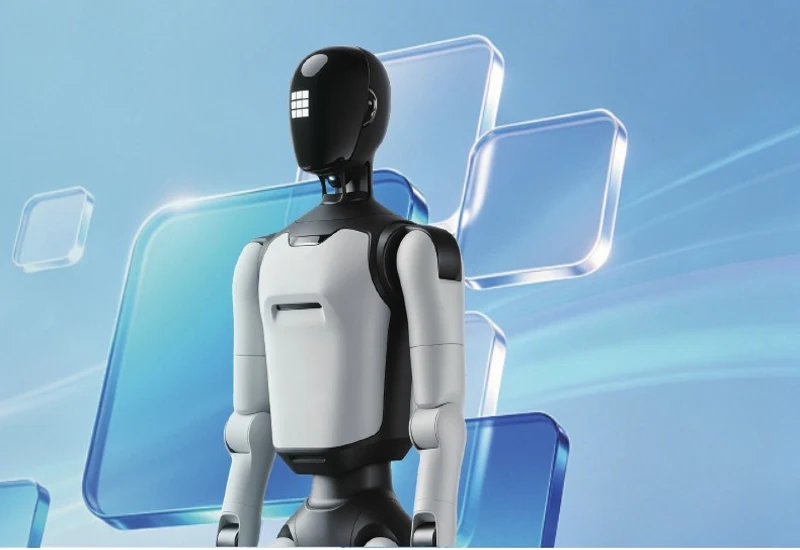
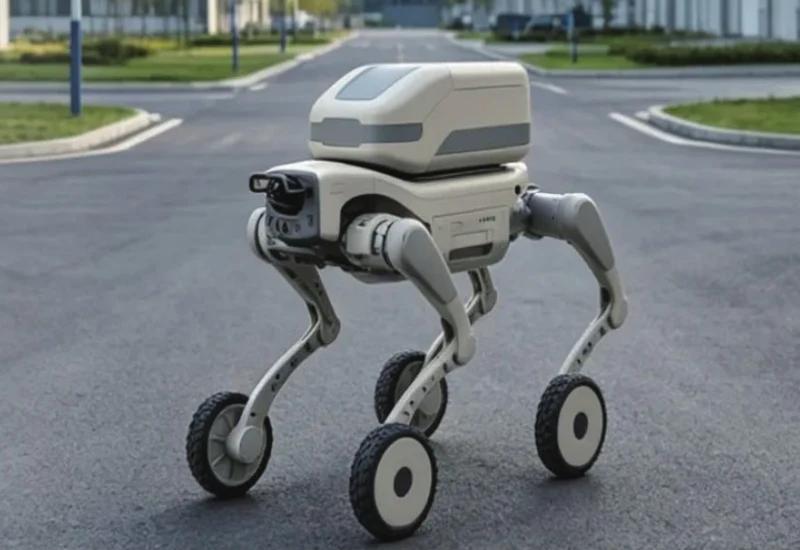
01 / SOLUTIONS IN THE REAL WORLD
用途を選び、タスク設計・機器構成・導入手順を確認。調達を明確な業務目標につなげます。
産業団地・工場・施設保守チーム
設備外観・計器・通路の状態に応じて点検箇所と頻度を設定。記録された異常を担当者が確認し、対応完了まで追跡します。
四足プラットフォーム+必要に応じたカメラ・熱画像等のセンサー+タスク・データ接口。認識・警告・作業指示との連携は別途評価します。
合意した経路で繰り返し試験し、点検網羅率・有効収集率・異常の確認結果・所要時間を測定。手動介入と見逃しも記録します。
段差・傾斜・路面・通信・充電場所を事前確認。防塵防水等級は防爆認証ではなく、特殊区域は個別確認が必要です。
企業展示施設・観光文化施設・イベント・展示会
挨拶・展示解説・FAQ・定位置動作を設計。来場者の動線に沿って交流地点を配置し、混雑時はスタッフが誘導します。
人型または交流用ロボット犬+ブランド台本+動作構成・現場支援。音声・知識ベース・多言語対応はバージョンとライセンス次第です。
台本に沿って動作と解説を確認。合意した質問集で回答品質を試験し、応答時間・交流完了率・スタッフ介入回数を記録します。
空間・床面・騒音・観客との距離・充電を確認。公開前にリハーサルし、動作範囲と接触方法は機器の要件に従います。
大学研究室・職業教育機関・企業研究開発チーム
運動制御・認識・人とロボットの交流を段階的に実験。学生・教員・研究者の権限を定義し、記録と再現手順を整えます。
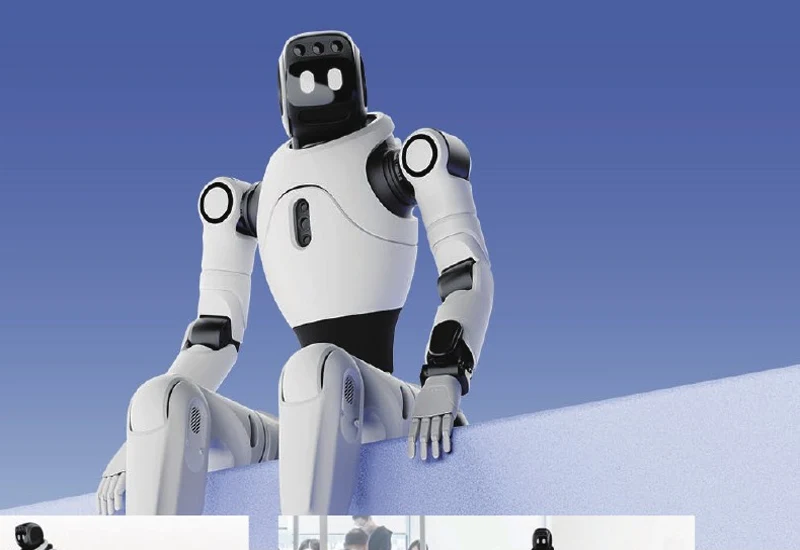
教育・開発版ハードウェア+確認済みSDKと文書+実験教材・研修。シミュレーション・ソースコード・低レベル制御の権限は個別確認します。
実験チェックリストに基づき環境構築・API呼出し・データ出力・再実行結果を確認。操作説明・実験記録・研修資料を納品します。
OS・開発言語・API権限・共同利用の安排を確認。開発可能な研究プラットフォームでも、完成済みアルゴリズムが付属するとは限りません。
施設物流・現場保守・物資支援チーム
工具・予備部品など貨物を限定し、積込み・指定経路の輸送・人による荷下ろしを計画。まず代表的な往復経路を検証します。
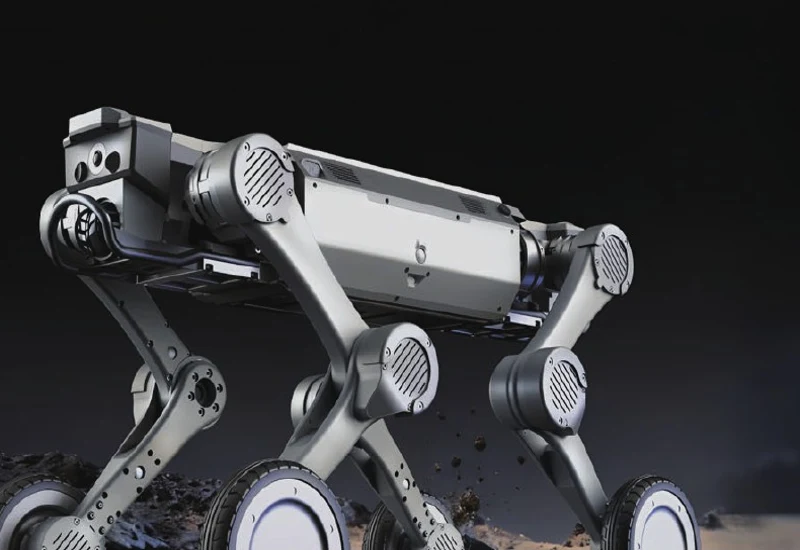
運搬用四足プラットフォーム+適合する荷台・固定具+操作または配車計画。自律移動・自動荷役・入退室連携は別途評価します。
実際の重量と重心で往復時間・貨物の無損傷率・積載時稼働時間・手動介入回数を試験し、全試行を記録します。
積載量には荷台と付属品を含めます。傾斜・段差・滑りやすさ・停止距離を組み合わせて検証し、各最大値の同時達成を前提にしません。
製造業・自動化インテグレーター・身体性AI開発チーム
仕分け・機械への投入取出し・操作データ収集など一つのタスクを選択。把持・移送・配置・例外処理に分解してから工位拡張を検討します。
不動産管理・商業施設・展示施設・施設運営
床材と汚れで区域を分け、混雑を避けて洗浄。給水・排水・消耗品・人手による補完清掃の手順を定めます。
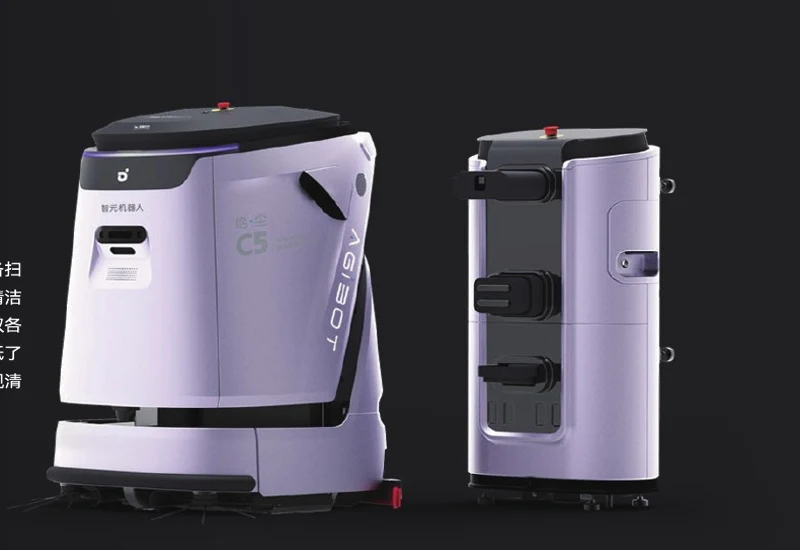
商用床洗浄ロボット+区域・経路設定+保守研修。自動給排水・エレベーター連携・区域間配車は実際の構成と現場条件で確認します。
合意した汚れと区域で品質・有効カバー率・完了時間・補完清掃量を確認。給水と保守の時間も作業サイクルに含めます。
扉幅・床の段差・滑り止め条件・給水電源排水を確認。カタログ最大効率と現場の実効効率は異なるため、試運転で測定します。
本内容は設計方向であり、納入実績や標準装備の保証ではありません。カタログに基づく候補機種の機能・付属品・連携・サービスは案件ごとに確認します。
DEFINE / PILOT / DELIVER
場所・頻度・現行手順・予算・責任者を明確にします。
成果物:要件と現場条件機器版・付属品・ソフトウェアライセンス・連携範囲・見積を確認。
成果物:構成表と業務範囲代表経路・工位で試験し、成功・失敗・介入を記録。
成果物:試行報告と検収結果研修・予備品・保守・故障対応・拡張条件を合意。
成果物:納品資料とサービス条件MEASURE WHAT MATTERS
タスク成功率=成功回数/全試験回数。経路・荷重・環境・失敗・介入を併記し、目標値を試行前に双方で合意します。
納品範囲は構成・権限一覧、試験記録、操作研修、サービス範囲を含め、締結した案件契約に従います。
不要です。タスク・現場写真や平面図・頻度・地域・予定時期を共有し、その後に形態と構成を検討します。
本体以外にセンサー・付属品・ライセンス・統合開発・輸送設置・研修・消耗品・保守を含めます。構成とサービスを分けて見積ります。
機器版・API権限・ネットワーク・現場条件を評価。ナビゲーション・認識・知識ベース・入退室・作業指示連携を構成と試験項目に明記します。
試験回数・環境・成功条件・目標値を事前合意し、現行手順と比較。全試行を集計し、人の介入・充電・保守費も含めます。
02 / ROBOTICS PORTFOLIO
仕様・画像・製品名は提供された「智元智行製品手冊」に基づきます。稼働時間、積載能力、オプションは構成と試験条件によって異なります。
13 製品
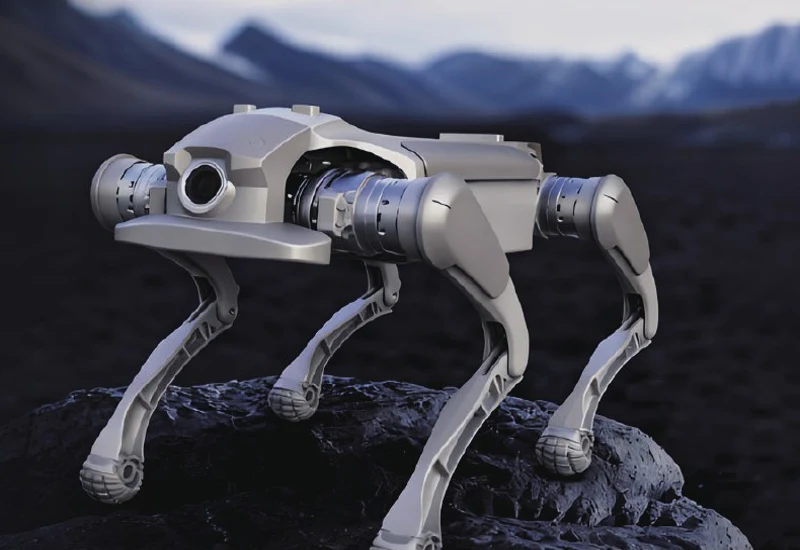
四足歩行ロボット
研究・教育 / 点検
手冊 3 ページ
四足歩行ロボット
点検 / 運搬
手冊 4 ページ
四足歩行ロボット
点検 / 運搬
手冊 5 ページ
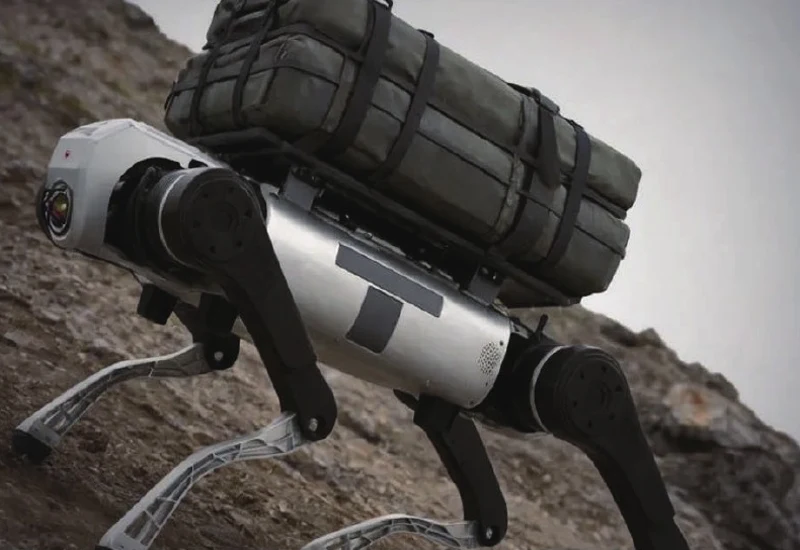
四足歩行ロボット
点検 / 運搬
手冊 6 ページ
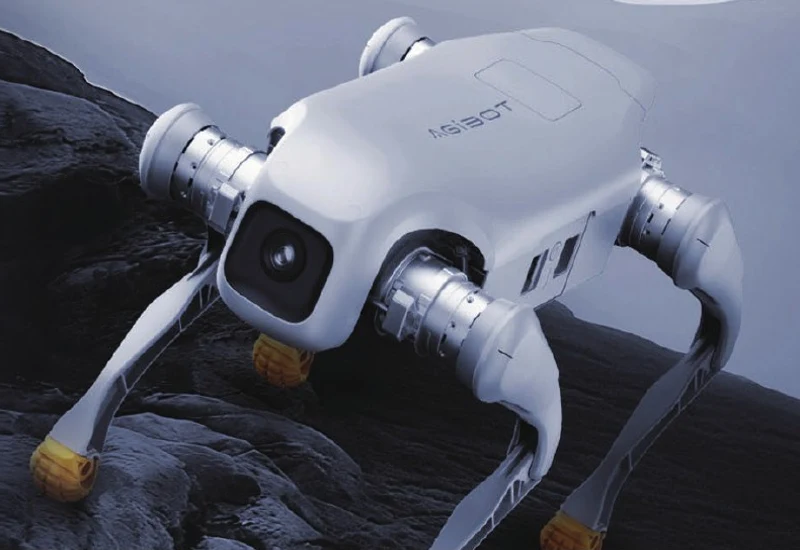
四足歩行ロボット
研究・教育 / イベント
手冊 7 ページ
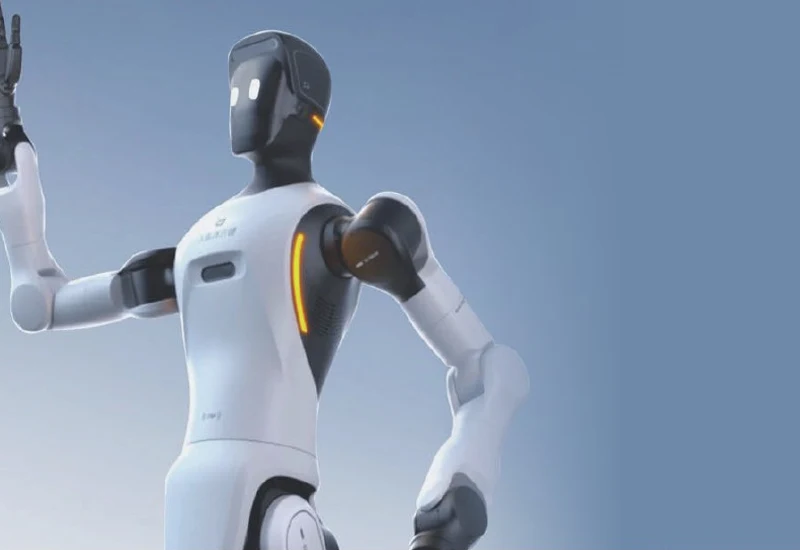
ヒューマノイド
研究・教育 / イベント
手冊 8 ページ
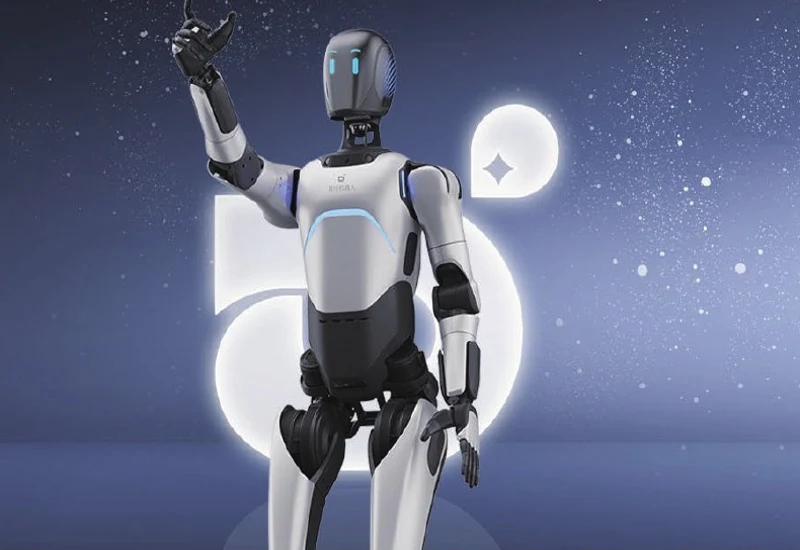
ヒューマノイド
受付・案内 / イベント
手冊 9 ページ
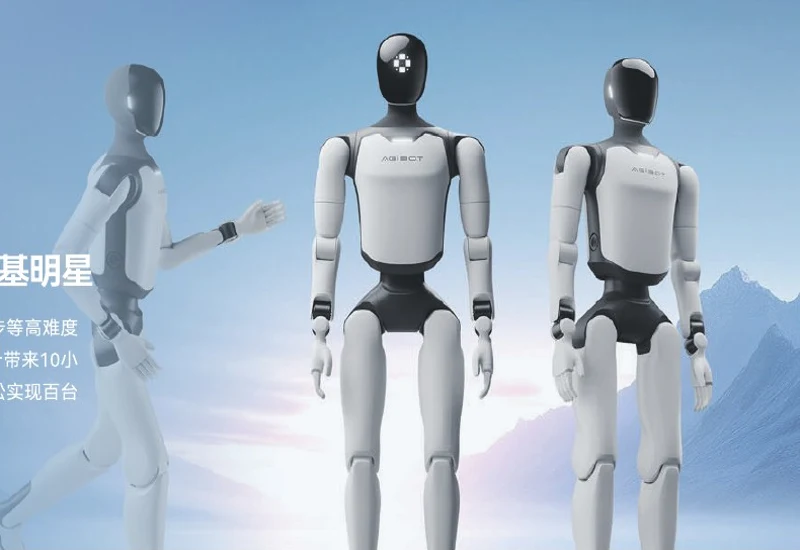
ヒューマノイド
研究・教育 / イベント
手冊 10 ページ
ヒューマノイド
受付・案内 / イベント
手冊 11 ページ
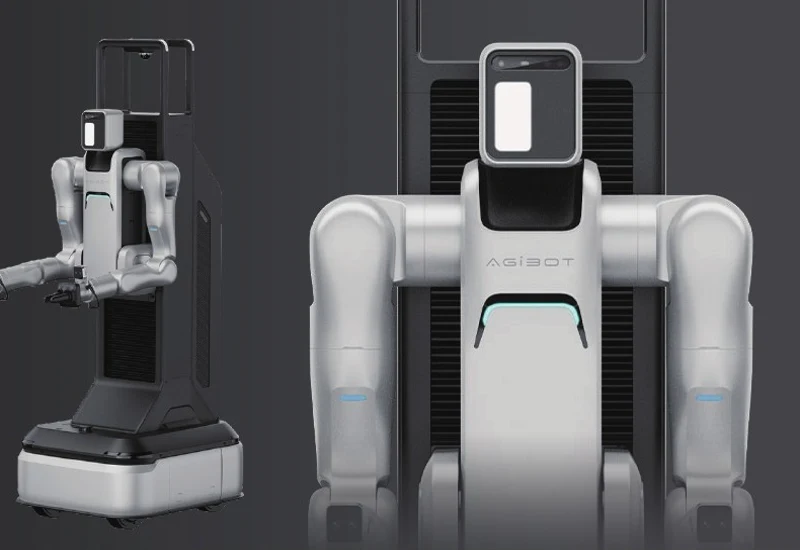
作業ロボット
フレキシブル製造
手冊 12 ページ
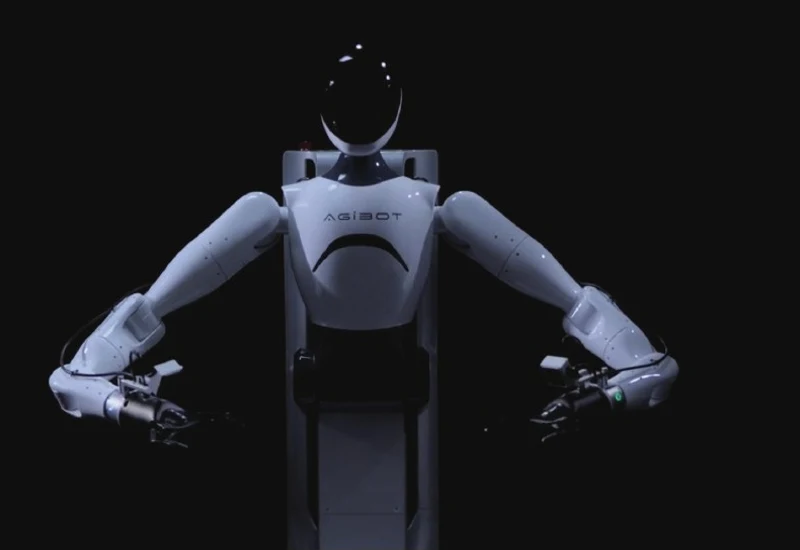
作業ロボット
作業 / データ収集
手冊 13 ページ
作業ロボット
フレキシブル製造
手冊 14 ページ
作業ロボット
業務用清掃
手冊 15 ページ
製品展示は選定用であり、在庫を示すものではありません。価格、納期、構成、開発インターフェース、サービス範囲は書面で確認します。
BUILD YOUR ROBOTICS BRIEF
YOUR ROBOTICS / BRIEF
要件を入力すると、概要の作成・コピーや入力済みメールの作成ができます。
電話で相談
19926595479 ↗SOLUTIONS / PROCUREMENT
CREATE / CONNECT / COMPUTE / EMBODY
モデル API や GPU が必要ですか?CHINZY の開発・演算サービスをご覧ください。