柔軟な作業・データ収集
顧客サンプルで連続試験し、成功率・サイクル時間分布・損傷・手動介入を記録。データ案件では有効サンプルと形式を確認します。
寸法・材質・重量・精度・作業空間を確認。把持とライン連携はサンプル検証が必要で、一般デモから量産タクトは確約しません。
用途 ↗CHINZY / 作業ロボット
作業 / データ収集
記載の自由度にはエンドエフェクタを含みません。グリッパーとデータインタフェースを確認し、把持動作を一回出力して時刻、関節状態、画像フレームを検査します。
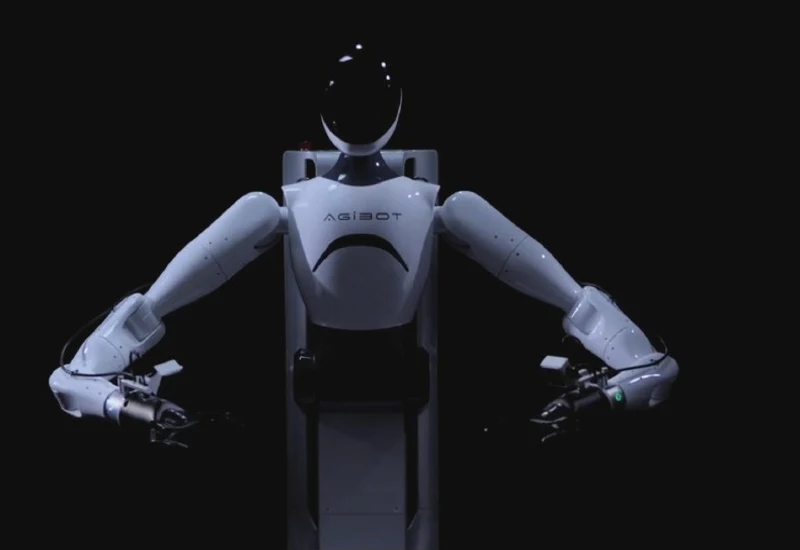
01 / SPECIFICATIONS
手冊 13 ページ · 仕様・画像・製品名は提供された「智元智行製品手冊」に基づきます。稼働時間、積載能力、オプションは構成と試験条件によって異なります。
02 / ACCEPTANCE
顧客サンプルで連続試験し、成功率・サイクル時間分布・損傷・手動介入を記録。データ案件では有効サンプルと形式を確認します。
寸法・材質・重量・精度・作業空間を確認。把持とライン連携はサンプル検証が必要で、一般デモから量産タクトは確約しません。
用途 ↗03 / COMPARE
| 製品仕様を見る | 精灵 G1手冊 13 ページ | 精灵 G2 ↗手冊 14 ページ |
|---|---|---|
| 昇降高さ | 130–180 cm | 1225–1795 mm |
| 重量 | 150 kg | — |
| 自由度(末端除く) | 20 | — |
| 稼働時間 | 4 h+ | ≈4 h |
| 重量(バッテリー含む) | — | 185 kg |
| 腕の定格積載量 | — | 5 kg |
昇降時の全高は腕の到達範囲を表しません。実際の治具を取り付け、最高・最低の取出位置で干渉、ワーク損傷、サイクル時間を確認します。
製品展示は選定用であり、在庫を示すものではありません。価格、納期、構成、開発インターフェース、サービス範囲は書面で確認します。