研究・教育・実習
実験チェックリストに基づき環境構築・API呼出し・データ出力・再実行結果を確認。操作説明・実験記録・研修資料を納品します。
OS・開発言語・API権限・共同利用の安排を確認。開発可能な研究プラットフォームでも、完成済みアルゴリズムが付属するとは限りません。
用途 ↗CHINZY / 四足歩行ロボット
研究・教育 / 点検
カメラと取付台を合わせて計量します。最大積載量は連続歩行時の荷重とは異なるため、実験装置を取り付けて稼働時間を測ります。
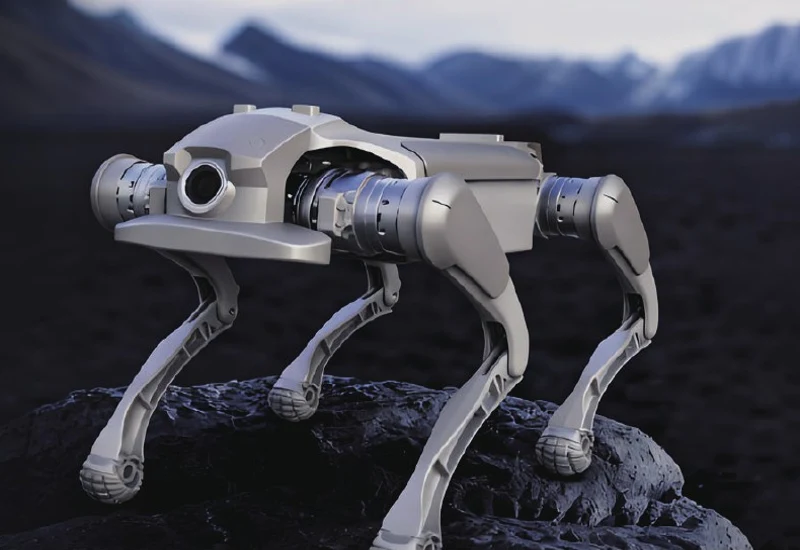
01 / SPECIFICATIONS
手冊 3 ページ · 仕様・画像・製品名は提供された「智元智行製品手冊」に基づきます。稼働時間、積載能力、オプションは構成と試験条件によって異なります。
02 / ACCEPTANCE
実験チェックリストに基づき環境構築・API呼出し・データ出力・再実行結果を確認。操作説明・実験記録・研修資料を納品します。
OS・開発言語・API権限・共同利用の安排を確認。開発可能な研究プラットフォームでも、完成済みアルゴリズムが付属するとは限りません。
用途 ↗03 / COMPARE
| 製品仕様を見る | 钢镚 L1手冊 3 ページ | 酷拓 D1 Pro / Edu ↗手冊 7 ページ |
|---|---|---|
| 重量(バッテリー含む) | ≈15 kg | — |
| 最大積載量 | ≈8 kg | — |
| 稼働時間 | 1–2 h | 1–2 h |
| 保護等級 | IP54 | — |
| 重量 | — | 15.5 kg |
| 定格積載量 | — | 5 kg |
| 連続昇段高さ | — | 16 cm |
見積もりには Pro または Edu と明記します。授業で必要な SDK、ログ出力、制御権限を実演で確認します。定格荷重からソフトウェア利用権は判断できません。
製品展示は選定用であり、在庫を示すものではありません。価格、納期、構成、開発インターフェース、サービス範囲は書面で確認します。